

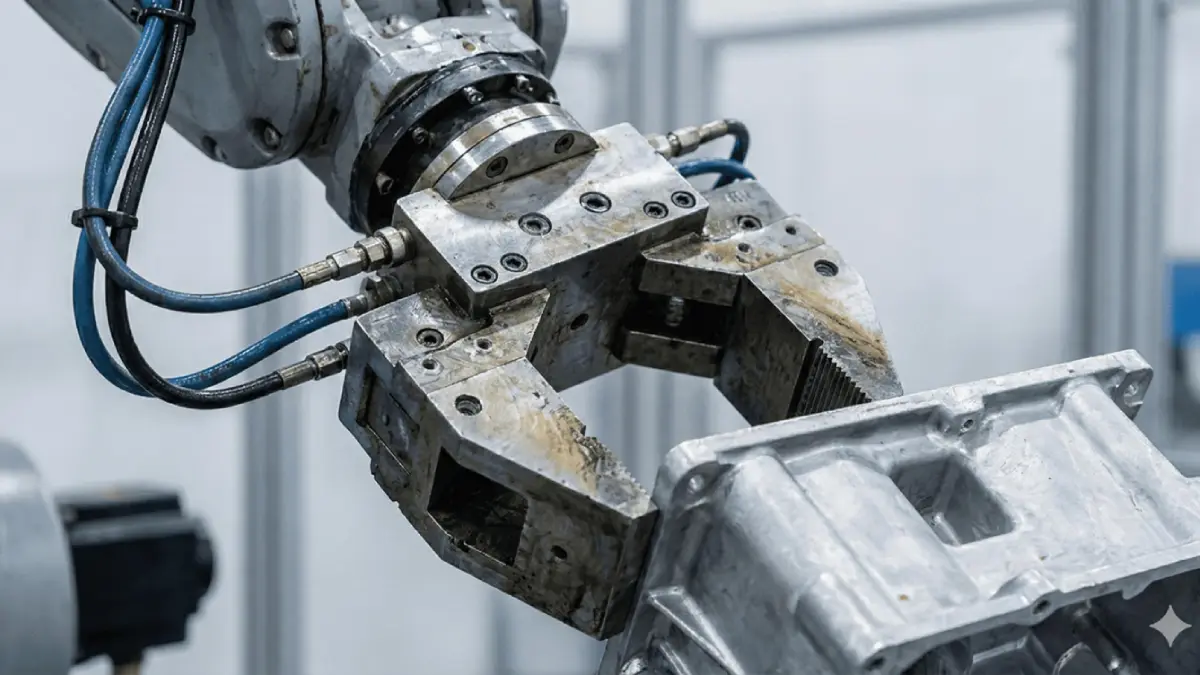
در خطوط مونتاژ مدرن، انتقال دقیق قطعات نقش مهمی در بازدهی تولید دارد. عملگرهایی که در انتهای بازوی رباتها نصب میشوند، باید قطعات را با رعایت الزامات ایمنی مهار کنند. در این میان، تجهیزات پنوماتیکی به دلیل سرعت بالا و ساختار ساده، کاربرد گستردهای دارند. شناخت درست مشخصات فنی و ویژگیهای حرکتی انواع گریپر پنوماتیک به طراحان سیستمهای رباتیک کمک میکند تا متناسب با جرم قطعه و شرایط محیطی، بهترین گزینه را انتخاب کنند.
برای آشنایی بیشتر با جدیدترین راهکارها و خدمات فنی مهندسی در حوزه رباتیک صنعتی میتوانید سایر مقالات ما را در بلاگ تیاسگروپ مراجعه کنید.
تعریف و اصول عملکرد گیره پنوماتیک
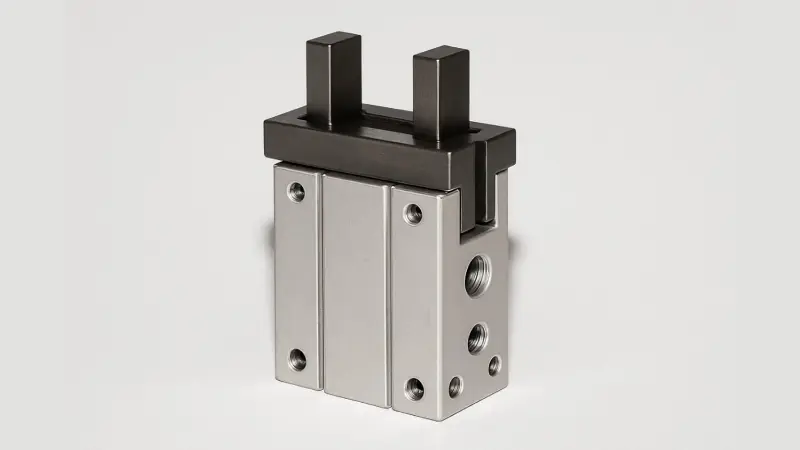
گریپر پنوماتیک نوعی گیره صنعتی است که با استفاده از هوای فشرده کار میکند. فشار هوا باعث حرکت پیستون داخل گریپر میشود و این حرکت، فکهای گیره را باز و بسته میکند تا قطعات مختلف گرفته یا رها شوند. این تجهیزات با اعمال نیروی متناسب، قطعه کار را مهار کرده و امکان جابهجایی آن را فراهم میسازند. آناتومی اصلی شامل بدنه سیلندر، فکهای متحرک، انگشتیهای تماس، شیار نصب سنسور و مکانیزمهای انتقال نیرو است.
نیروی گیرش به فشار هوای ورودی، قطر سیلندر و مکانیزم داخلی بستگی دارد. همچنین فاصله مرکز ثقل قطعه تا سطح مرجع، گشتاور وارد بر بدنه را تعیین میکند؛ بنابراین در طراحی ابزار انتهایی ربات، توجه به حداکثر نیروی محوری و گشتاور مجاز اهمیت دارد.
انواع گریپر پنوماتیک بر اساس مکانیزم حرکتی
تقسیمبندی انواع گریپر پنوماتیک بر اساس نحوه باز و بستهشدن فکها، پارامتری کلیدی در طراحی الگوی جابهجایی است.
گریپر پنوماتیک موازی
فکها در این مدل به صورت موازی و متقارن حرکت میکنند. ساختار هدایت با ساچمههای فولادی اصطکاک را کاهش داده و دقت تکرارپذیری بالایی ایجاد میکند. این مدل برای مهار قطعات مکعبی، صاف یا استوانهای مناسب است.
گریپر پنوماتیک زاویهای
فکها حول یک محور شعاعی با زوایایی مانند 30، 45 یا 90 درجه حرکت میکنند. این ساختار فضای کمی اشغال میکند، زیرا هنگام بازشدن از مسیر حرکت قطعه کنار میروند و برای قطعات بزرگ با ابعاد غیرمنتظم کاربرد دارد.
گریپر پنوماتیک نوسانی و چرخشی
در مدل نوسانی، مکانیزم داخلی حرکت فکها را بهگونهای هدایت میکند که قطعه در موقعیت موردنظر مهار شود. در مدل چرخشی با مکانیزم چرخدنده و شانه، علاوهبر مهار قطعه، قابلیت چرخش در محدوده زاویهای مشخص وجود دارد که در خطوط بستهبندی کاربردی است.
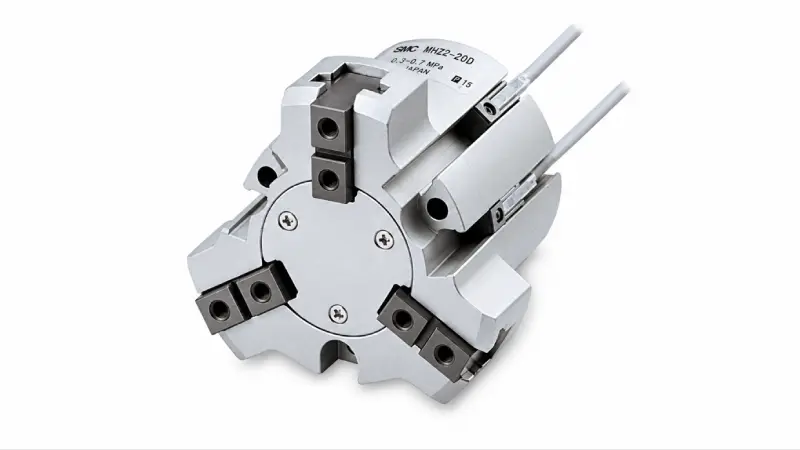
گریپر سه فک و چهار فک
حرکت همزمان 3 یا 4 فک به سمت مرکز، قابلیت خودمرکزی بالایی برای مهار قطعات گرد ایجاد میکند. این مدلها نیروی گیرش مناسبی برای توزیع بار روی قطعات استوانهای ارائه میدهند.
مدلهای خاص و کاوردار
در محیطهای صنعتی، برای کاهش احتمال ورود آلودگی به سیلندر، از مدلهای کاوردار استفاده میشود که جنس روکش آنها بر اساس طراحی سازنده متغیر است. مدلهای سوزنی برای مهار اجزای متخلخل، مدلهای زنگولهای برای قطعات نیازمند انطباق، مدلهای تطبیقی برای اشکال هندسی متغیر و مدلهای بازشوندگی 180 درجه نیز برای کاربردهای خاص طراحی شدهاند.
دستهبندی بر اساس عملکرد و مکانیزم گیرش
- عملکرد یکطرفه در برابر دوطرفه: در مدل یکطرفه، بازگشت با فنر انجام میشود تا مصرف هوا کاهش یابد. در مدل دوطرفه، باز و بستهشدن با فشار هوا کنترل شده و امکان اعمال نیرو در هر دو جهت وجود دارد.
- گیرش داخلی در برابر خارجی: گیرش خارجی شامل مهار سطح بیرونی است، در حالی که در گیرش داخلی، فکها داخل قطعات توخالی باز میشوند.
- مکانیزم قفل زانویی: این مکانیزم نیروی گیرش بالایی ایجاد میکند. در مدلهای مجهز به قفل مکانیکی، امکان حفظ گیرش پس از قطع فشار هوا وجود دارد؛ البته این قابلیت به طراحی تجهیز و شرایط بارگذاری بستگی دارد.
کاربرد گریپر پنوماتیک در صنایع مختلف
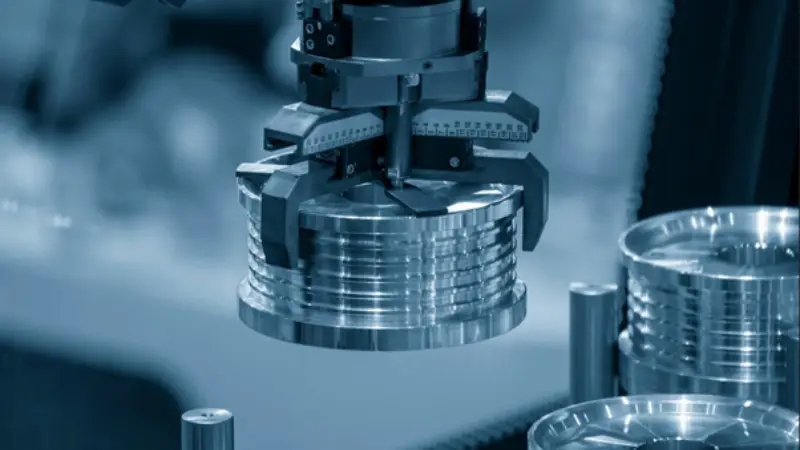
گریپرهای پنوماتیک در صنایع گوناگون کاربرد دارند. در خودروسازی، برای جابهجایی قطعات بدنه و بلوکهای موتور استفاده میشوند. در الکترونیک، مدلهای دقیق برای مونتاژ بردهای ظریف به کار میروند. در صنایع غذایی و دارویی، مدلهای سازگار برای انتقال محصولات استفاده شده و در خطوط بستهبندی عمومی، نقش مهمی در جابهجایی کارتنها دارند.
فرمولهای مهندسی و محاسبات انتخاب گریپر
برای انتخاب صحیح تجهیزات، محاسبه نیروی گیرش بر اساس روابط دینامیکی استاندارد سازندگان انجام میشود. در تحلیلهای رایج، رابطه کلی برای برآورد نیروی هر فک به صورت زیر بررسی میشود:
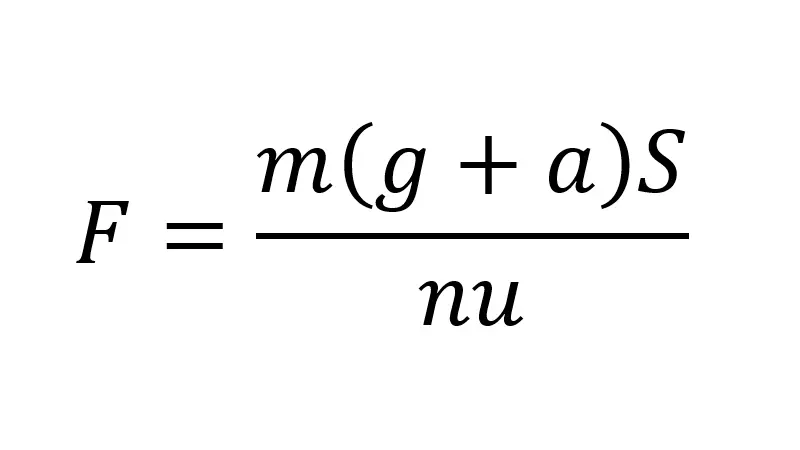
در این رابطه، F نشاندهنده نیروی اعمالشده توسط هر فک بر حسب نیوتن است. m جرم قطعه بر حسب کیلوگرم، g شتاب گرانش زمین با مقدار تقریبی 9.81 متر بر مجذور ثانیه، a شتاب دینامیکی حرکت ربات بر حسب متر بر مجذور ثانیه، S ضریب اطمینان (معمولاً بین 1.5 تا 3)، n تعداد فکها و u ضریب اصطکاک بین فک و قطعه کار است.
جدول مقادیر تقریبی ضریب اصطکاک (u) بر اساس جفتمواد:
| جنس قطعه کار | جنس فک | ضریب اصطکاک تقریبی |
| فولاد | فولاد | 0.25 |
| فولاد | آلومینیوم | 0.35 |
| فولاد | پلاستیک | 0.50 |
| آلومینیوم | آلومینیوم | 0.49 |
| آلومینیوم | پلاستیک | 0.70 |
| پلاستیک | پلاستیک | 1.00 |
یادآوری: مقادیر ضریب اصطکاک بهشدت به کیفیت پرداخت سطح، میزان آلودگی و شرایط تماس وابسته هستند؛ لذا برای محاسبات دقیق مهندسی باید به کاتالوگهای فنی معتبر سازنده مراجعه کرد.
علاوهبر محاسبات نیرو، درجات حفاظت مانند IP65 برای حفاظت در برابر گردوغبار و پاشش آب با فشار مشخص و IP67 مربوط به شرایط آزمون غوطهوری موقت در آب، همراه با الزامات ISO 14644-1 در کلینرومها باید بررسی شوند.
مقایسه گریپر پنوماتیک با سایر سیستمهای گیرش
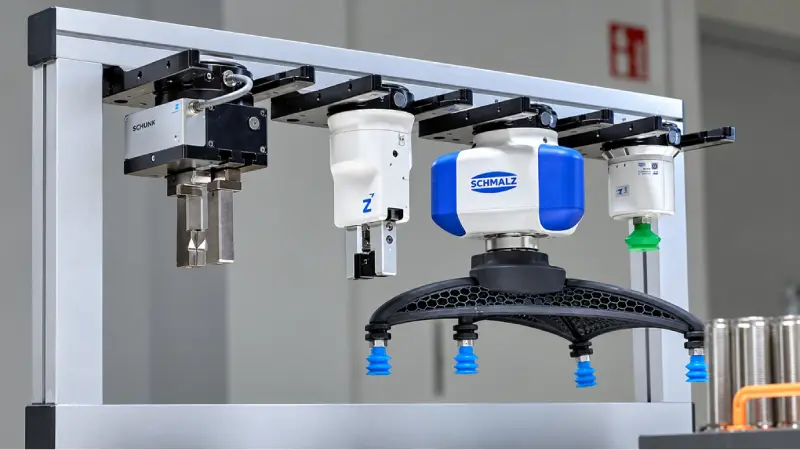
تجهیزات پنوماتیکی نسبت نیرو به ابعاد بالایی دارند، ساختار آنها ساده است و سرعت بالایی دارند؛ اما کنترل دقیق موقعیت در طول مسیر را ارائه نمیدهند. مدلهای الکتریکی کنترل دقیقتری دارند اما گرانتر هستند. سیستمهای هیدرولیکی نیروهای بسیار سنگین ایجاد میکنند اما ریسک نشتی روغن دارند. سیستمهای وکیوم برای سطوح صاف مناسب بوده و مدلهای نرم سیلیکونی برای محصولات شکننده کاربرد دارند.
جدول مقایسه جامع انواع گریپر پنوماتیک
برای انتخاب نهایی و بررسی سریع تفاوتهای ساختاری، مزایا و محدودیتهای هر مدل، میتوانید از جدول مقایسهای زیر استفاده کنید که ویژگیهای کلیدی انواع گریپر پنوماتیک را به صورت یکجا نمایش میدهد.
| نوع گریپر | مکانیزم حرکت | قدرت گیرش | بهترین کاربرد | مزیت اصلی | محدودیت اصلی |
| موازی | خطی و مستقیم | متغیر بر اساس مدل | قطعات مکعبی و صاف | دقت بالا و گیرش محکم | نیاز به فضای جانبی برای بازشدن |
| زاویهای | شعاعی حول لولا | متغیر بر اساس مدل | فضای محدود و قطعات بزرگ | ابعاد جمعوجور و صرفهجویی در فضا | عدم انطباق کامل با برخی ابعاد متغیر |
| سه فک | حرکت همزمان 3 فک | متغیر بر اساس مدل | قطعات گرد و استوانهای | قابلیت خودمرکزی | ساختار پیچیده و هزینه بالاتر |
| نوسانی | هدایت مکانیزم داخلی | متغیر بر اساس مدل | جابهجایی نیازمند ترازبندی | همراستاسازی خودکار قطعه | دامنه حرکتی محدودتر |
| چرخشی | چرخدنده و شانه | متغیر بر اساس مدل | خطوط مونتاژ با نیاز به چرخش | ترکیب گیرش و چرخش زاویهای | استهلاک مکانیکی بیشتر |
| کاوردار | موازی یا زاویهای محافظتشده | متناسب با مدل پایه | محیطهای آلوده و مستعد براده | کاهش ورود آلودگی به مکانیزم | وزن کمی بیشتر نسبت به مدل پایه |
جمعبندی
انتخاب درست از میان انواع گریپر پنوماتیک نیازمند بررسی شکل هندسی قطعه، جرم، شتاب حرکت ربات و شرایط محیطی است. مدلهای موازی و سه فک بیشترین کاربرد را در صنایع عمومی دارند، درحالیکه مدلهای زاویهای و کاوردار برای فضاهای محدود یا محیطهای آلوده مناسبترند. محاسبه دقیق نیروی گیرش با در نظر گرفتن ضریب اصطکاک و فاکتور ایمنی، به بهبود عملکرد و افزایش طول عمر تجهیزات در اتوماسیون صنعتی کمک میکند.
بدون دیدگاه