

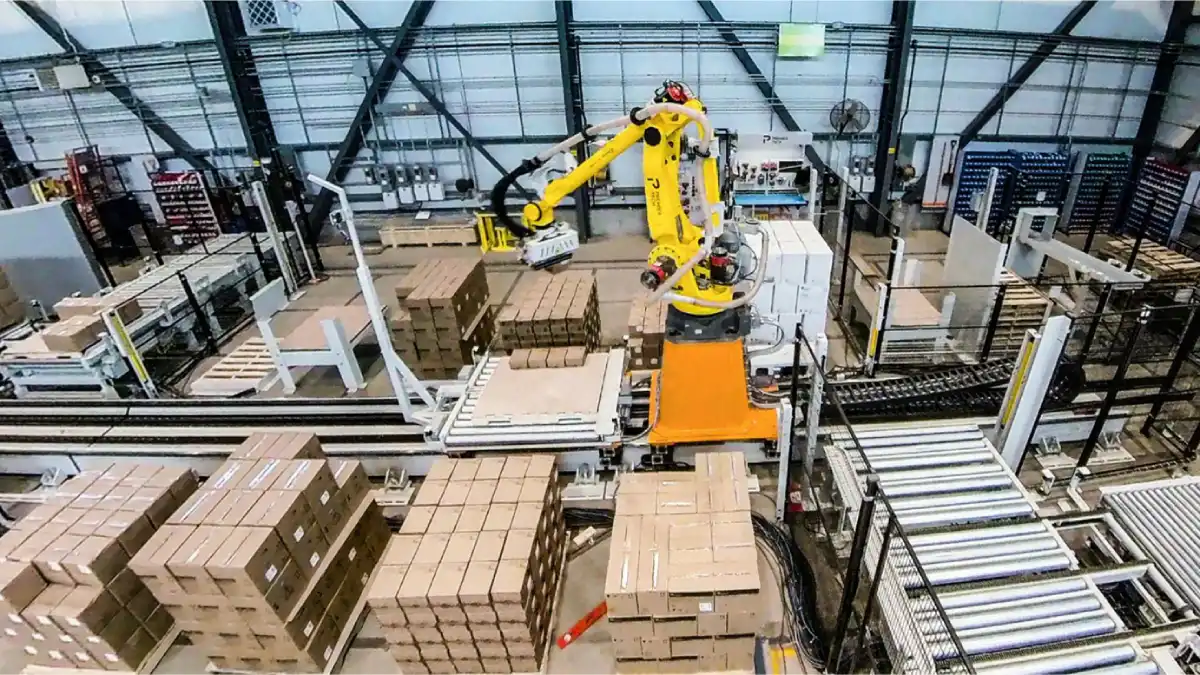
فرآیند چیدمان محصولات در انتهای خط تولید یکی از بخشهای مهم زنجیره تامین است که بر سرعت و بهرهوری خروجی کارخانه تاثیر میگذارد. انباشت دستی جعبهها و کیسهها روی پالت علاوهبر ایجاد خستگی برای اپراتورها، با محدودیت سرعت و خطاهای مرسوم همراه است. به همین دلیل، واحدهای صنعتی برای بهینهسازی این بخش به سمت اتوماسیون حرکت کردهاند.
آشنایی با نحوه کار ربات پلتایزینگ به مدیران تولید کمک میکند تا درک بهتری از عملکرد این سیستم و نقش آن در اتوماسیون خط داشته باشند. مجموعه تیاس گروپ نیز در زمینه راهکارهای رباتیک صنعتی فعالیت میکند و در طراحی و اجرای سیستمهای متناسب با شرایط خطوط تولید نقش دارد.
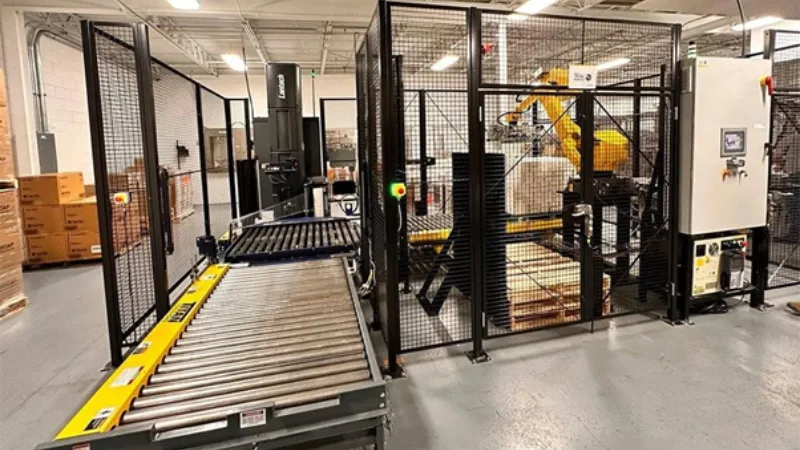
پالتایزینگ رباتیک چیست و چه کاربردی دارد
پالتایزینگ یا پالتچینی به معنای دستهبندی و چیدن منظم محصولاتی مانند کارتن، کیسه یا گالن روی پالت برای انبارداری و ارسال است. دیپالتایزینگ نیز فرآیند معکوس یعنی تخلیه پالتها محسوب میشود. سیستمهای رباتیک جایگزین روشهای دستی شدهاند تا با انجام کارهای تکراری، توان خروجی خط را بالا ببرند و چیدمانی یکنواخت ایجاد کنند که برای انبارهای مکانیزه ضروریست. استقرار این سیستمها هماهنگی بیشتری میان خطوط تولید و واحدهای بستهبندی ایجاد میکند و از توقفهای ناخواسته جلوگیری مینماید.
اجزای اصلی سیستم پالتایزینگ رباتیک
برای درک بهتر نحوه کار ربات پلتایزینگ، ابتدا باید با اجزای اصلی سلول رباتیک و نقش هر یک از آنها در فرآیند چیدمان آشنا شد. بازوی رباتیک صنعتی وظیفه اصلی جابهجایی کالا را بر عهده دارد و در برخی کاربردها میتوان از رباتهای همکار نیز استفاده کرد. کنترلر مرکزی به عنوان مغز متفکر سلول، دادههای دریافتی را تحلیل کرده و دستورات حرکتی را به سرووموتورهای بازو ارسال میکند. در کنار آن، سنسورها و در سیستمهای مجهز به بینایی ماشین، دوربینها میتوانند جهتگیری دقیق کارتنها یا ابعاد محصولات را پیش از چیدمان ارزیابی کنند تا موقعیت و وضعیت محصول با دقت بیشتری مشخص شود.
ابزار انتهای بازو یا گریپر به طور مستقیم با محصول در تماس است و مهار آن را انجام میدهد. سیستم نوار نقاله ورود بستهها و خروج پالتهای کامل را مدیریت میکند و تجهیزات مدیریت پالت، پالتهای خالی را بهصورت اتوماتیک وارد محدوده کاری ربات میکنند. حصارها، قفلهای ایمنی و پردههای نوری نیز امنیت محیط کار را تأمین میکنند تا خطرات ناشی از تداخل حرکتی به حداقل برسد. هماهنگی میان این تجهیزات جانبی و بازوی رباتیک، استمرار چرخه تولید را تضمین میکند.
نحوه کار ربات پلتایزینگ مرحلهبهمرحله
برای بررسی دقیق عملکرد این تجهیزات باید مسیر حرکت کالا از ورودی تا خروج را دنبال کرد. این فرآیند شامل چند مرحله پیوسته است. برای درک بهتر نحوه کار ربات پالتایزر، میتوان عملکرد آن را از ورود محصول تا خروج پالت بررسی کرد.
مرحله اول: ورود و تشخیص محصول
بستهبندیها از طریق نوار نقاله به داخل سلول هدایت میشوند. در این بخش سنسورها و در سیستمهای مجهز به بینایی ماشین، دوربینها حضور، ابعاد و جهت کالا را شناسایی میکنند و اطلاعات را به کنترلر ربات میفرستند تا مختصات دقیق فضایی ثبت شود. این اطلاعات به کنترلر کمک میکند تا زاویه نزدیکشدن گریپر به کالا را محاسبه کند.
مرحله دوم: برداشت محصول
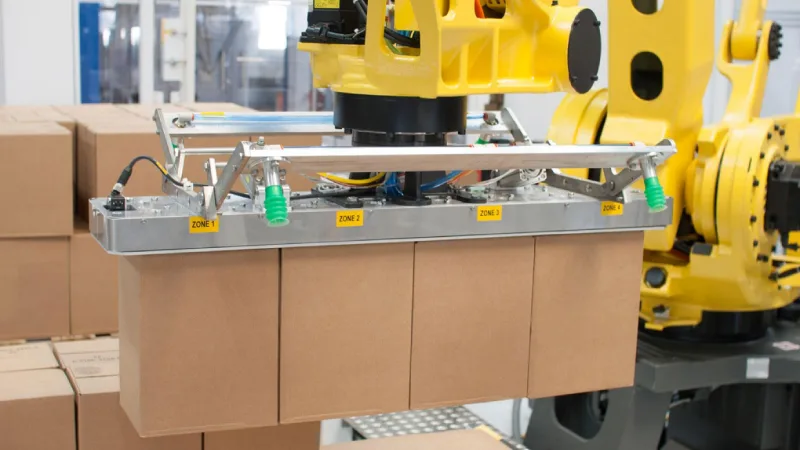
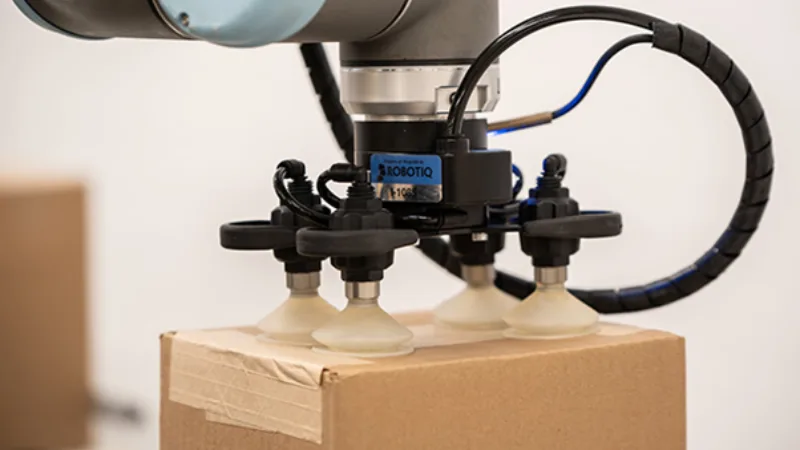
بازوی رباتیک به کمک اطلاعات دریافتی به نقطه مورد نظر میرسد و گریپر با ایجاد وکیوم یا اعمال فشار مکانیکی، کالا را مهار میکند بدون اینکه آسیبی به بدنه بستهبندی وارد شود. در سیستمهای مجهز به سنسور، وضعیت مهار بار در این مرحله بررسی میشود.
مرحله سوم: انتقال کالا
در این مرحله از نحوه کار ربات پلتایزینگ، ربات محصول مهارشده را از روی خط انتقال به سمت پالت میبرد. نرمافزار مسیر حرکت، سرعت و شتاب را به گونهای تنظیم میکند که زمان چرخه کاهش یابد و حرکت بازو با ایمنی و حداقل ارتعاش انجام شود تا بار از روی گریپر لغزش پیدا نکند.
مرحله چهارم: چیدمان محصول روی پالت
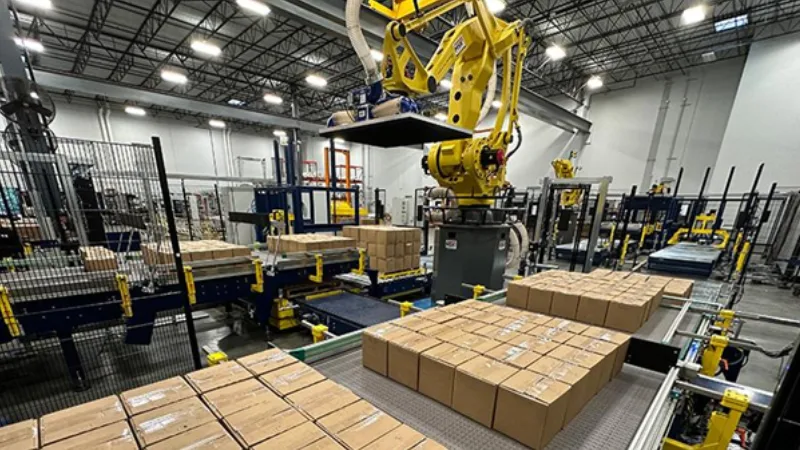
ربات کالا را طبق الگوی از پیش تعیینشده مانند الگوهای ستونی، آجری یا متقاطع قرار میدهد تا پایداری بار حفظ شود و لایهها به صورت متراکم شکل بگیرند. تغییر برنامه نرمافزاری امکان تنظیم این الگوها را بدون تغییرات اساسی در ساختار ربات فراهم میکند.
مرحله پنجم: تکمیل و خروج پالت
پس از پایان چیدمان لایههای مختلف، پالت پر شده به سمت تجهیزات بستهبندی نهایی یا استرچورپر هدایت میشود و یک پالت خالی جدید توسط سیستمهای مدیریت پالت جایگزین آن میگردد تا زنجیره انتقال بدون وقفه ادامه پیدا کند.
عوامل موثر بر عملکرد ربات پالتایزر
برای دستیابی به بالاترین کارایی در خط تولید، چند عامل در طراحی و عملکرد سیستم تاثیرگذار هستند. وزن و ابعاد محصول تعیینکننده ظرفیت باربری بازو و انتخاب نوع گریپر است. سرعت خط تولید نیز تعیین میکند که ربات باید در هر ساعت چند چرخه کاری را انجام دهد تا از انباشت محصول در ورودی سلول جلوگیری شود.
در نحوه کار ربات پالتایزر، زمان چرخه فقط به سرعت حرکت بازو وابسته نیست و عواملی مانند فاصله نوار نقاله تا پالت، وزن بار، نوع گریپر و تعداد حرکات لازم برای هر برداشت نیز بر آن تاثیر دارند. هرچه مسیر حرکت و عملیات اضافی کمتر باشد، ربات میتواند محصولات بیشتری را در یک بازه مشخص جابهجا کند. نوع پالت، فضای نصب و پیچیدگی الگوهای چیدمان نیز بر انتخاب تجهیزات تاثیر میگذارند.
انواع گریپرها و ابزارهای مهار کالا
ابزار انتهای بازو نقش مهمی در موفقیت عملیات دارد. گریپرهای وکیوم با ایجاد مکش از طریق پمپها یا ونتوریها برای کارتنها، کیسههای دارای سطح مناسب مکش و سایر بستههای با سطح صاف مناسب هستند. گریپرهای مکانیکی و کلمپی با اعمال فشار جانبی، کیسهها و بستههای انعطافپذیر را نگه میدارند. گریپرهای فورکی یا زیرکیسهای برای پشتیبانی و جابهجایی کیسههای سنگین یا بستههای شکلپذیر از بخش زیرین استفاده میشوند. گریپرهای مغناطیسی برای قطعات و ورقهای فلزی به کار میروند و گریپرهای ترکیبی انعطافپذیری بالایی در جابهجایی انواع محصولات فراهم میکنند. انتخاب صحیح ابزار به جنس و ویژگیهای فیزیکی بستهها بستگی دارد.
بررسی انواع رباتهای پالتایزر
انتخاب ساختار مناسب رباتیک نقش تعیینکنندهای در موفقیت پروژه دارد. جدول زیر ویژگیها و کاربردهای ساختارهای مختلف رباتیک را مقایسه میکند.
| نوع ربات | ویژگی اصلی | ظرفیت بار | انعطافپذیری | کاربرد مناسب |
| چهارمحوره | سرعت بالا و ساختار تخصصی | متوسط تا بالا | متوسط | خطوط کارتن و کیسه |
| ششمحوره | انعطافپذیری بالا در حرکت | متغیر | بسیار بالا | محصولات با موقعیتهای پیچیده |
| کوبات | امکان کار نزدیک اپراتور با ارزیابی ریسک | سبک تا متوسط | بالا | کاربردهای سبک و کارگاههای کوچک |
| گانتری | استقرار روی ریل و محدوده کاری گسترده | متوسط تا بسیار بالا | متوسط | بارهای حجیم و سنگین |
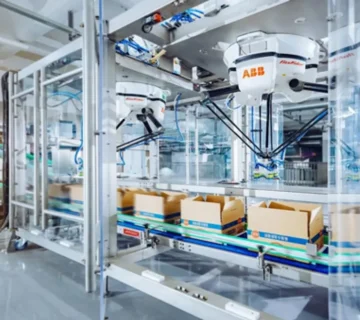
| دلتا | ساختار سبک و سرعت بالا | سبک | محدود | بستههای سبک با سرعت بالا |
مزایا، محدودیتها و کاربردهای صنعتی
بررسی نحوه کار ربات پلتایزینگ نشان میدهد که این فناوری مزایایی مانند افزایش سرعت، بهبود ارگونومی، کاهش آسیبهای جسمی اپراتورها و اجرای مداوم عملیات تکراری دارد. ربات پالتایزر میتواند کیفیت چیدمان را در شیفتهای مختلف ثابت نگه دارد. این موضوع در خطوطی که محصولات باید با الگوی مشخص و ارتفاع یکسان روی پالت قرار بگیرند اهمیت بیشتری دارد. البته پیش از نصب سیستم باید ظرفیت تولید، وزن محصولات، فضای موجود و الزامات ایمنی بررسی شود تا تجهیزات انتخابشده با شرایط واقعی خط هماهنگ باشند.
با این حال محدودیتهایی مانند سرمایهگذاری اولیه بالا، نیاز به فضای مناسب برای استقرار تجهیزات ایمنی و پیچیدگیهای نصب و برنامهنویسی نیز وجود دارد. این سیستمها در صنایع غذایی برای چیدن کارتنهای مواد غذایی، صنایع شیمیایی و پتروشیمی برای کیسههای سنگین مواد، صنایع دارویی برای جعبههای ظریف و بخش لجستیک و انبارداری برای آمادهسازی سریع سفارشها کاربرد گستردهای دارند. در نتیجه، انتخاب صحیح ربات، گریپر و تجهیزات جانبی میتواند سرعت پالتچینی و ثبات عملکرد انتهای خط را با نیاز واقعی تولید هماهنگ کند.
جمعبندی
پالتایزینگ رباتیک با هماهنگی بازوی رباتیک، گریپر، کنترلر و تجهیزات جانبی، چیدمان سریع، منظم و مداوم محصولات را در انتهای خط تولید فراهم میکند. انتخاب تجهیزات باید بر اساس نوع و وزن محصول، سرعت خط، الگوی چیدمان و فضای موجود در کارخانه انجام شود. برای انتخاب و اجرای سیستم مناسب خط تولید، میتوانید با ما در ارتباط باشید.


بدون دیدگاه