

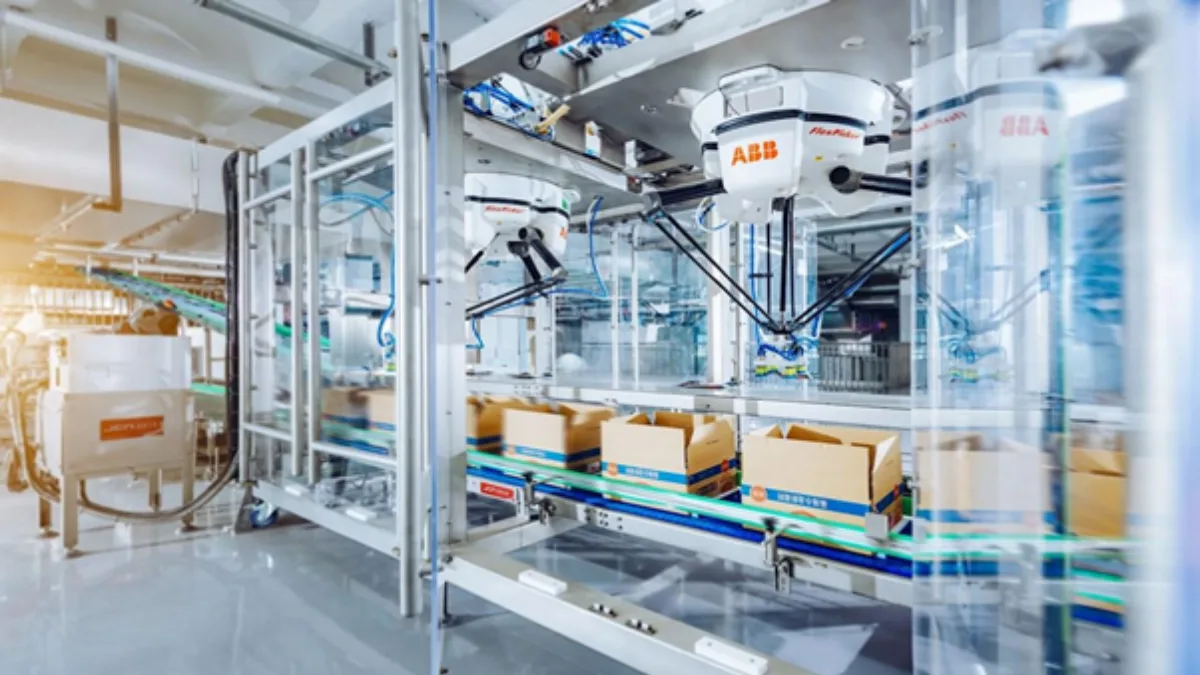
وقتی در یک خط تولید بستهبندی با جابجایی بسیار سریع و پیدرپی قطعات روبهرو هستیم، انتخاب معماری ربات اهمیت بیشتری پیدا میکند. یکی از رباتهایی که در چنین شرایطی مورد استفاده قرار میگیرد، ربات موازیست. در این ربات، سکوی متحرک (Moving Platform) نه روی یک زنجیره خطی از لینکها، بلکه با کمک چند بازوی مستقل که همزمان به پایه ثابت و مجری نهایی وصل هستند، کنترل میشود. این ساختار بسته یا زنجیره سینماتیکی بسته رفتار مکانیکی متفاوتی رقم میزند. اگر برای بررسی یا پیادهسازی این سیستمها به راهنمایی نیاز دارید، میتوانید به بلاگ تی اس گروپ مراجعه کنید.
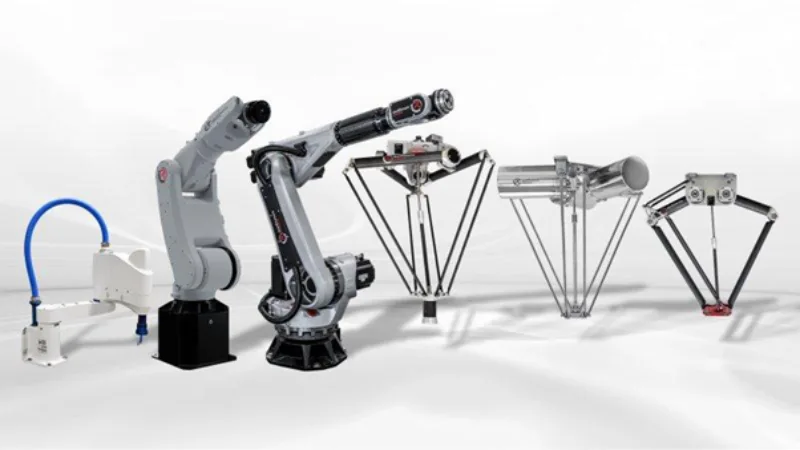
شناخت بازوی موازی و تفاوت با ساختار سری
در بازوهای سری، هر بخش روی بخش قبلی سوار میشود و وزن و خطای اتصالها در امتداد زنجیره منتقل میشود. اما در ربات موازی، بار مکانیکی بین چند بازو تقسیم میشود. مثل چند نفری که لبههای یک میز را با هم نگه داشتهاند؛ اگر فشار روی یکی کم شود، بقیه بار را پوشش میدهند. همین تقسیم نیرو باعث صلبیت بالا در ساختار این رباتها میشود، هرچند فضای حرکتی فشردهتر از مدلهای سری است. این ویژگی یکی از تفاوتهای اصلی رباتهای موازی با رباتهای سری است.
ساختار و اجزای اصلی ربات موازی
پایه ثابت نقطه اتکای کل مجموعه است و بخش مهمی از محرکها روی همین پایه مستقر میشوند. این ویژگی جرم قطعات متحرک را پایین میآورد و اینرسی حرکت را کم میکند. بازوها کوتاه و مقاومند و در بیشتر معماریها به گونهای طراحی میشوند که بارگذاری خمشی به حداقل برسد. در نهایت، سکوی متحرک یا همان مجری نهایی ابزار کار را حمل میکند. محرکهای نصبشده روی پایه، تغییرات طول یا زاویه هر بازو را هدایت میکنند و هماهنگی دقیق آنها تعیینکننده موقعیت و جهتگیری نهایی سکو است. مفاصل کروی و یونیورسال آزادی عمل لازم را برای بازوها فراهم میکنند تا بار بین چندین مسیر به صورت همزمان توزیع شود.
نحوه عملکرد و سینماتیک مکانیزم
محاسبه زاویه موتورها برای رسیدن سکو به یک نقطه مشخص یعنی سینماتیک معکوس، در این مکانیزمها صریح و سریع حل میشود. در مقابل، پیداکردن موقعیت سکو از روی طول بازوها یعنی سینماتیک مستقیم، غیرخطی و پیچیده است و گاهی چند پاسخ هندسی ایجاد میکند. برای حل این معادلات در هندسههای خاص مثل 4RPR از روشهایی مثل شبکههای عصبی بازگشتی (RNN) کمک میگیرند. درجات آزادی و محدودیتهای هندسی، مرزهای فضای کاری را تعیین میکنند.
نحوه حرکت واقعی در مکانیزمهای موازی
حرکت در این مکانیزمها حاصل برآیند تغییر طول یا زاویه همزمان چندین بازو است که به یک نقطه مرکزی (مجری نهایی) گره خوردهاند. برخلاف رباتهای باز که حرکت یک مفصل تاثیر خطی و مستقیمی بر انتهای بازو دارد، اینجا تغییر جزئی در هر محرک به صورت غیرخطی بر فریم صلب اثر میگذارد. این هماهنگی توزیعشده کمک میکند شتابهای جانبی بدون واردشدن تنشهای مخرب به سازه کنترل شوند و لرزشهای ربات سریعتر فروکش کند.
آشنایی با انواع ربات موازی و کاربرد صنعتی آنها
بررسی دقیق انواع ربات موازی کمک میکند معماری متناسب با خط تولید را انتخاب کنید:
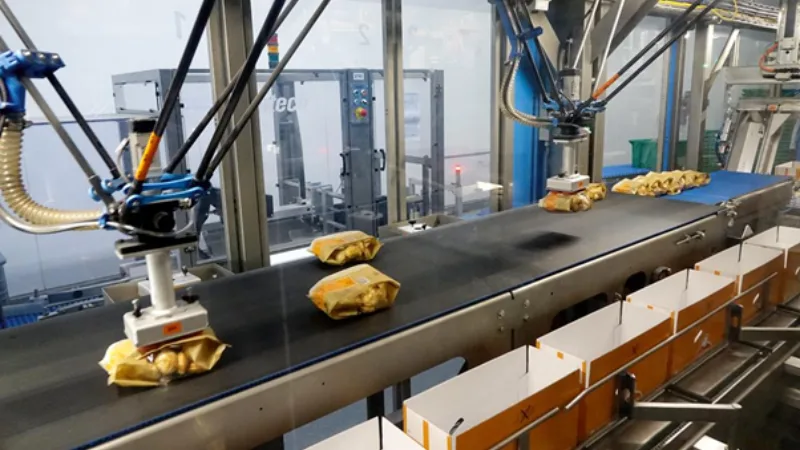
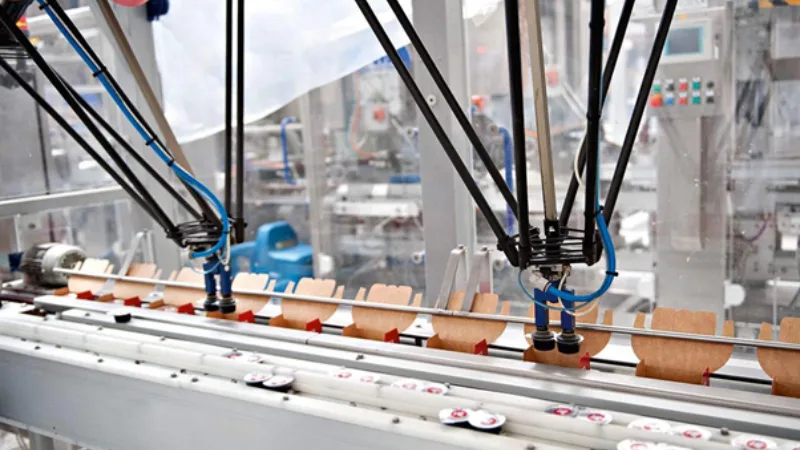
- ربات دلتا: معماری متداول با پیکربندیهای مختلف (معمولاً 3 درجه آزادی انتقالی یا 4 درجه با محور چرخش ضمیمه) و بازوهای موازی، مناسب جابجایی سریع قطعات سبک در خطوط بستهبندی.
- پلتفرم استوارت (هگزاپاد): دارای 6 درجه آزادی کامل با جکهای خطی موازی، مناسب کاربردهای نیازمند مانور فضایی دقیق، ترازسنجی و تستهای ارتعاشی.
- رباتهای موازی کابلی (CDPR): به جای لینک صلب از کابل استفاده میکند و مناسب فضاهای وسیع است، به شرطی که محدودیت کشش یکطرفه کابلها مدیریت شود.
- رباتهای ترکیبی یا سری-موازی: ترکیب بازوی سری و پایه موازی برای بهبود قابلیت جهتگیری مجری نهایی.
- رباتهای موازی مجهز به کنترل نیرو: مناسب فرآیندهای نیازمند انطباق نیرویی مثل مونتاژ حساس یا صیقلکاری.
- رباتهای عنکبوتی: بهینهشده برای ماشینکاریهای خاص.
در دستهبندی انواع ربات موازی، تعداد درجات آزادی و محدودیتهای هندسی باید با نیاز واقعی پروژه هماهنگ باشند.
محدودیتهای طراحی در رباتهای موازی
محدودیت اصلی این ساختار در تداخل فیزیکی بازوها، نقاط تکینگی (Singularities) که موجب افت صلبیت یا از دست رفتن درجه آزادی موقت میشوند و محدودیت دامنه زاویهای مفاصل کروی/یونیورسال خلاصه میشود. همچنین کالیبراسیون هندسی نیازمند دقت بالا به دلیل وابستگی شدید سینماتیک مستقیم به طول دقیق لینکهاست.
مزایا و محدودیتهای اجرایی
مزیت این ساختار شامل صلبیت بالا، سرعت بالای جابجایی و نسبت بار به وزن مناسب است. صلبیت بالا فقط به معنی تحمل بار استاتیکی نیست، بلکه به بهبود پایداری موقعیت و پاسخ دینامیکی دقیق در شتابگیریهای ناگهانی کمک میکند. در کنار آن، فضای کاری محدودتر، پیچیدگی ریاضی در سینماتیک مستقیم، دقت ساخت بالا در مفاصل و محدودیت چرخش در مدلهای زیرمقید از چالشهای طراحی به حساب میآیند. در سوی مقابل، نزدیکشدن به نقاط تکینکی نیز میتواند باعث افت صلبیت یا از دست رفتن برخی قابلیتهای حرکتی شود و در نتیجه، بخشی از فضای کاری قابل استفاده را محدود کند.
ربات موازی در چه صنایعی استفاده میشود؟
رباتهای موازی بهدلیل سرعت و دقت بالا، در صنایع مختلف کاربرد دارند؛ مهمترین آنها عبارتاند از:
- بستهبندی و Pick-and-Place: سرعت بالا در تفکیک کالاها.
- صنایع غذایی و دارویی: رعایت استانداردهای سرعت و بهداشت.
- صنایع الکترونیک: جاگذاری قطعات ریز روی برد.
- ماشینابزار: فرزکاری صلب در مقیاس موضعی.
- شبیهسازها: بازسازی حرکتهای 6-DoF.
- هوافضا و خودروسازی: آزمونهای ارتعاشی و تعلیق.
- پزشکی: ابزارهای جراحی دقیق.
- اتوماسیون پرس: تغذیه ورقهای پرسکاری.
انتخاب بر اساس کاربرد صنعتی
انتخاب میان این ساختارها وابسته به نیازهای زمان چرخه و فضای دسترسیست. اگر پردازش سریع قطعات سبک روی نقاله مدنظر باشد، مدلهای دلتا معمولا برای این کاربرد مناسبتر هستند. اگر تراز فضایی چندمحوره با دقت بالا یا آزمون ارتعاش مطرح باشد، پلتفرمهای 6-DoF انتخاب مناسبتری هستند. پروژههای مقیاسبزرگ سالنی نیز به سراغ معماری کابلی میروند. در نهایت، انتخاب بازوی موازی باید بر اساس هزینه، بهرهوری، فضای نصب و نیاز واقعی خط تولید انجام شود.
سیستم کنترل، حسگرها و ابزار انتهای بازو
بخش کنترلی این رباتها بر پایه پردازندههای زمانواقع (Real-time)، درایورهای هماهنگساز و فیدبک حلقه بسته استوار است. کنترلر مرکزی باید فرمانهای حرکتی چند محرک را با همزمانسازی دقیق اجرا کند تا انحراف مسیر به حداقل برسد؛ بازخورد لحظهای انکودرها نیز برای اصلاح خطای موقعیت در این فرآیند حیاتی است. انکودرهای نصبشده روی محرکها موقعیت مفصل را گزارش میدهند، اما در مدلهای دقیق یا کابلی، سنسورهای کمکی نظیر بینایی ماشین، واحدهای IMU یا لیزرهای خارجی برای پایش موقعیت واقعی سکو به کار گرفته میشوند.
مفهوم ابزار انتهای بازو یا EOAT (مخفف End-of-Arm Tooling) به تجهیزاتی گفته میشود که روی مجری نهایی نصب میشوند و شامل گریپرهای پنوماتیک، مکندههای خل، مگنتها و گریپرهای انطباقی هوشمند است. وزن و نوع ابزار باید با ظرفیت بار و دینامیک سکو سازگار باشد تا جرم اضافه و اینرسی متحرک بیشازحد افزایش پیدا نکند. نقش بینایی ماشین در این میان یافتن مختصات تصادفی قطعات ورودی و ارسال لحظهای بردار حرکت به کنترلر ربات است.
نکات مهم در انتخاب تجهیزات
تعیین درجات آزادی مورد نیاز، تحلیل ظرفیت بار دینامیکی و استاتیکی، محاسبه ابعاد هندسی فضای کاری و میزان دستیابی (Reach)، ارزیابی زمان چرخه مجاز در خط، انطباق دقت تکرارپذیری با تلورانس قطعه کار، تناسب وزن ابزار با صلبیت سکو، بررسی محدودیتهای فضای نصب فیزیکی، انطباق شرایط محیطی (گرد و غبار، رطوبت، مواد شیمیایی) و قابلیت یکپارچهسازی پروتکل ارتباطی کنترلر با PLC خط، مجموعه معیارهایی هستند که به کاهش ریسک انتخاب نامناسب کمک میکنند.
مقایسه ربات موازی و ربات سری
برای درک تفاوت این دو معماری، ویژگیهای اصلی آنها را مقایسه میکنیم:
| پارامتر ارزیابی | ربات موازی | ربات سری |
| ساختار سینماتیکی | زنجیره بسته | زنجیره باز |
| فضای کاری | محدود و متراکم | وسیع و منعطف |
| صلبیت سازهای | بالا | متوسط |
| سرعت و شتاب | بالا | متوسط |
| دقت موقعیتپذیری | بالا، با وابستگی کمتر به خطای تجمعی مفاصل | اثر تجمعی خطای مفاصل در طول زنجیره |
| نسبت بار به وزن | مناسب | پایینتر |
| استقرار موتورها | پایه ثابت | روی مفاصل |
| سینماتیک | معکوس آسان، مستقیم پیچیده | مستقیم آسان، معکوس پیچیده |
انتخاب نهایی بسته به نیاز به دسترسی گسترده (سری) یا سرعت و صلبیت نقطهای (موازی) انجام میشود.
جمعبندی
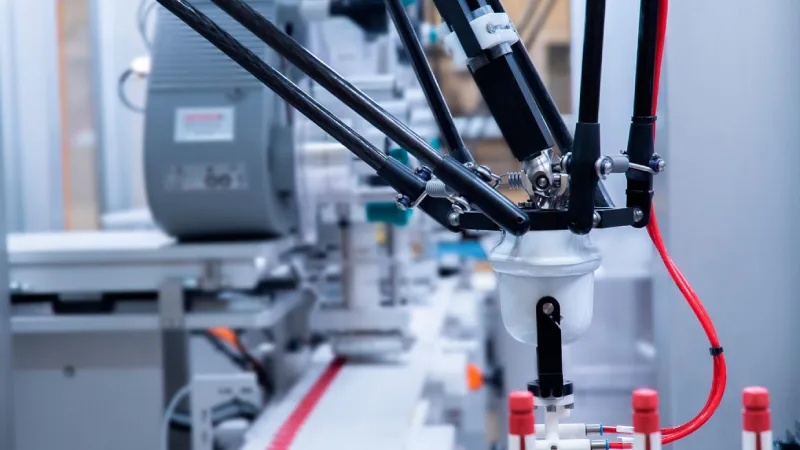
رباتهای موازی با تکیه بر ساختار چندبازویی، سرعت، صلبیت و دقت مناسبی برای کاربردهایی مانند بستهبندی، جابهجایی قطعات و صنایع مختلف فراهم میکنند. در مقابل، محدودیت فضای کاری، پیچیدگی سینماتیک و نقاط تکینگی از چالشهای این معماری هستند. بنابراین، انتخاب آن باید بر اساس سرعت، ظرفیت بار، فضای کاری، دقت و نوع کاربرد انجام شود.


بدون دیدگاه